RK3588运动控制板
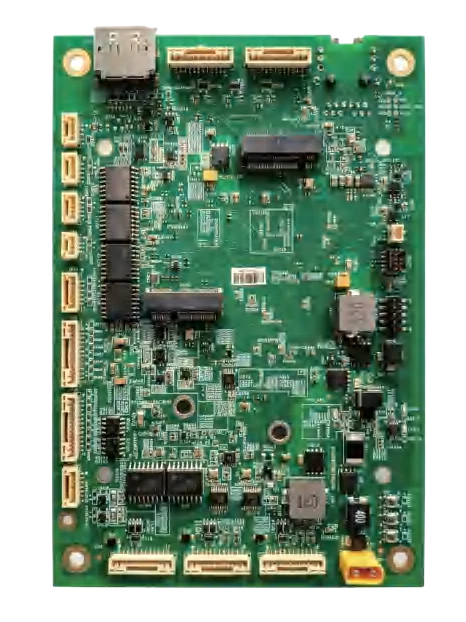
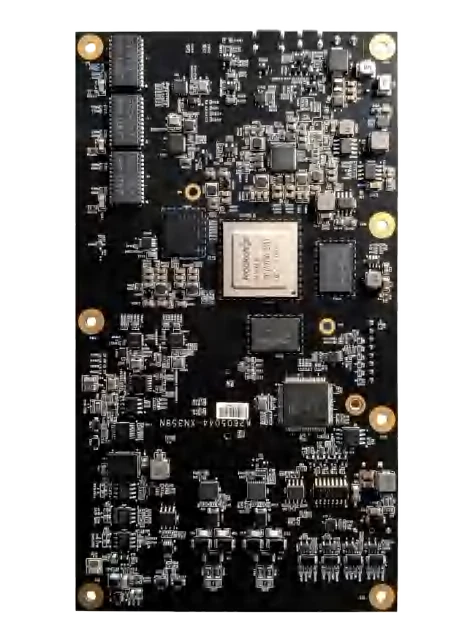
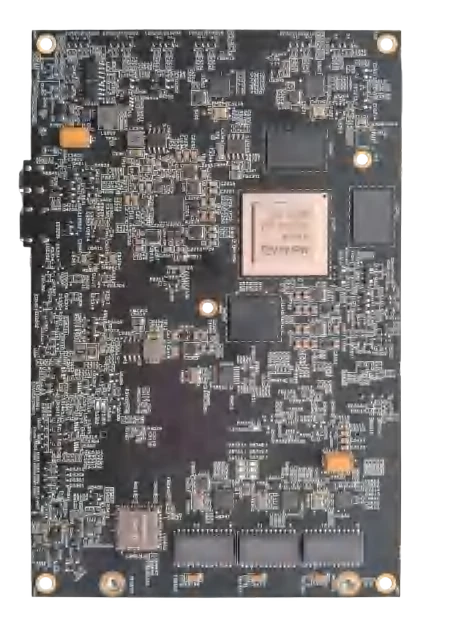
采用RK3588八核处理器,配置16GB内存和eMMC存储,支持Linux与ROS2,提供四路EtherCAT、两路CAN以及调试和外设接口。 双千兆网络用于系统通信,串口、GPIO、SPI与I2C便于接入外部控制和状态信号。板上实时时钟采用电池保持,显示及调试接口适合本地交互,可用于机器人关节控制、设备执行与自动化测试节点。
RK3588运动控制板
产品概述
采用RK3588八核处理器,配置16GB内存和eMMC存储,支持Linux与ROS2,提供四路EtherCAT、两路CAN以及调试和外设接口。
双千兆网络用于系统通信,串口、GPIO、SPI与I2C便于接入外部控制和状态信号。板上实时时钟采用电池保持,显示及调试接口适合本地交互,可用于机器人关节控制、设备执行与自动化测试节点。
产品特点
- RK3588八核平台及16GB内存
- 四路EtherCAT、两路CAN
- 双千兆以太网
- 六路GPIO及SPI/I2C
- Linux与ROS2系统支持
技术参数
核心系统
| 参数 | 技术规格 |
|---|---|
| CPU | 瑞芯微 RK3588,8 核,主频≥2.0GHz |
| 容量 | LPDDR5/4,容量 16GB + eMMC 5.1,容量>64GB |
| 操作系统 | Linux + ROS2 操作系统 |
| 时钟 | 支持 RTC 实时时钟,内置电池供电 |
接口与扩展
| 参数 | 技术规格 |
|---|---|
| 运动控制总线 | EtherCAT 总线 4 路、CAN 总线 2 路 |
| 网络与调试 | 千兆以太网 2 路、Type-C 接口 1 路、UART串口(3.3V)2路、DEBUG调试接口1 路 |
| 音视频接口 | MicroHDMI接口1 路 |
| 扩展总线 | SPI 接口(3.3V) 1 路、I2C 接口(3.3V) 1 路 |
| 通用输入输出 | GPIO 接口(3.3V) 6 路 |
环境条件
| 参数 | 技术规格 |
|---|---|
| 环境温度 | 工作温度:-20℃ ~ 50℃、存储温度:-20℃ ~ 60℃ |
| 湿度 | 相对湿度(RH)20%~80% |
机械规格与系统要求
| 参数 | 技术规格 |
|---|---|
| 电源 | 12V DC 输入,板卡安装面正面配备状态指示灯 |
处理平台与器件规格
本节列出处理器、芯片组或模组的原厂规格。整机的内存配置、对外接口、供电及环境指标见本产品技术参数。
处理平台:Rockchip RK3588
| 项目 | 原厂规格 |
|---|---|
| 制造工艺 | 8 nm |
| CPU架构 | 4×Arm Cortex-A76 + 4×Arm Cortex-A55,64位八核 |
| 主频参考 | 最高2.4GHz |
| 图形处理器 | Arm Mali-G610 MC4,集成2D图像加速 |
| 图形与计算API | OpenGL ES 3.2;Vulkan 1.1;OpenCL 2.0 |
| NPU标称峰值 | 6 TOPS |
| NPU结构及精度 | 三核NPU;支持INT4/INT8/INT16/FP16/BF16/TF32 |
| 内存控制器 | LPDDR4/LPDDR4X/LPDDR5,4通道×16bit |
| L3缓存 | 3 MB |
| 原生存储接口 | eMMC 5.1、SD3.0/MMC4.5 |
| PCIe3.0通道组合 | 1×4 / 2×2 / 4×1 |
| 原生千兆以太网MAC | 2 路 |
| 原生低速控制器 | 10×UART、6×SPI、9×I2C |
| 视频解码上限说明 | H.265/H.264/AV1/AVS2等格式,最高8K@60fps,按编码格式和码流配置 |
| 视频编码上限 | H.264/H.265最高8K@30fps |
| 芯片显示接口 | eDP、DP、HDMI2.1、MIPI,多屏显示引擎 |
| 视频输入 | MIPI CSI-2/DVP;HDMI2.0 RX最高4K@60fps |
配置与扩展
采用12V DC输入,提供eMMC存储、Micro HDMI及独立调试接口。
应用场景
- 机器人运动控制
- 多传感器集成
- 载荷管理
产品图片
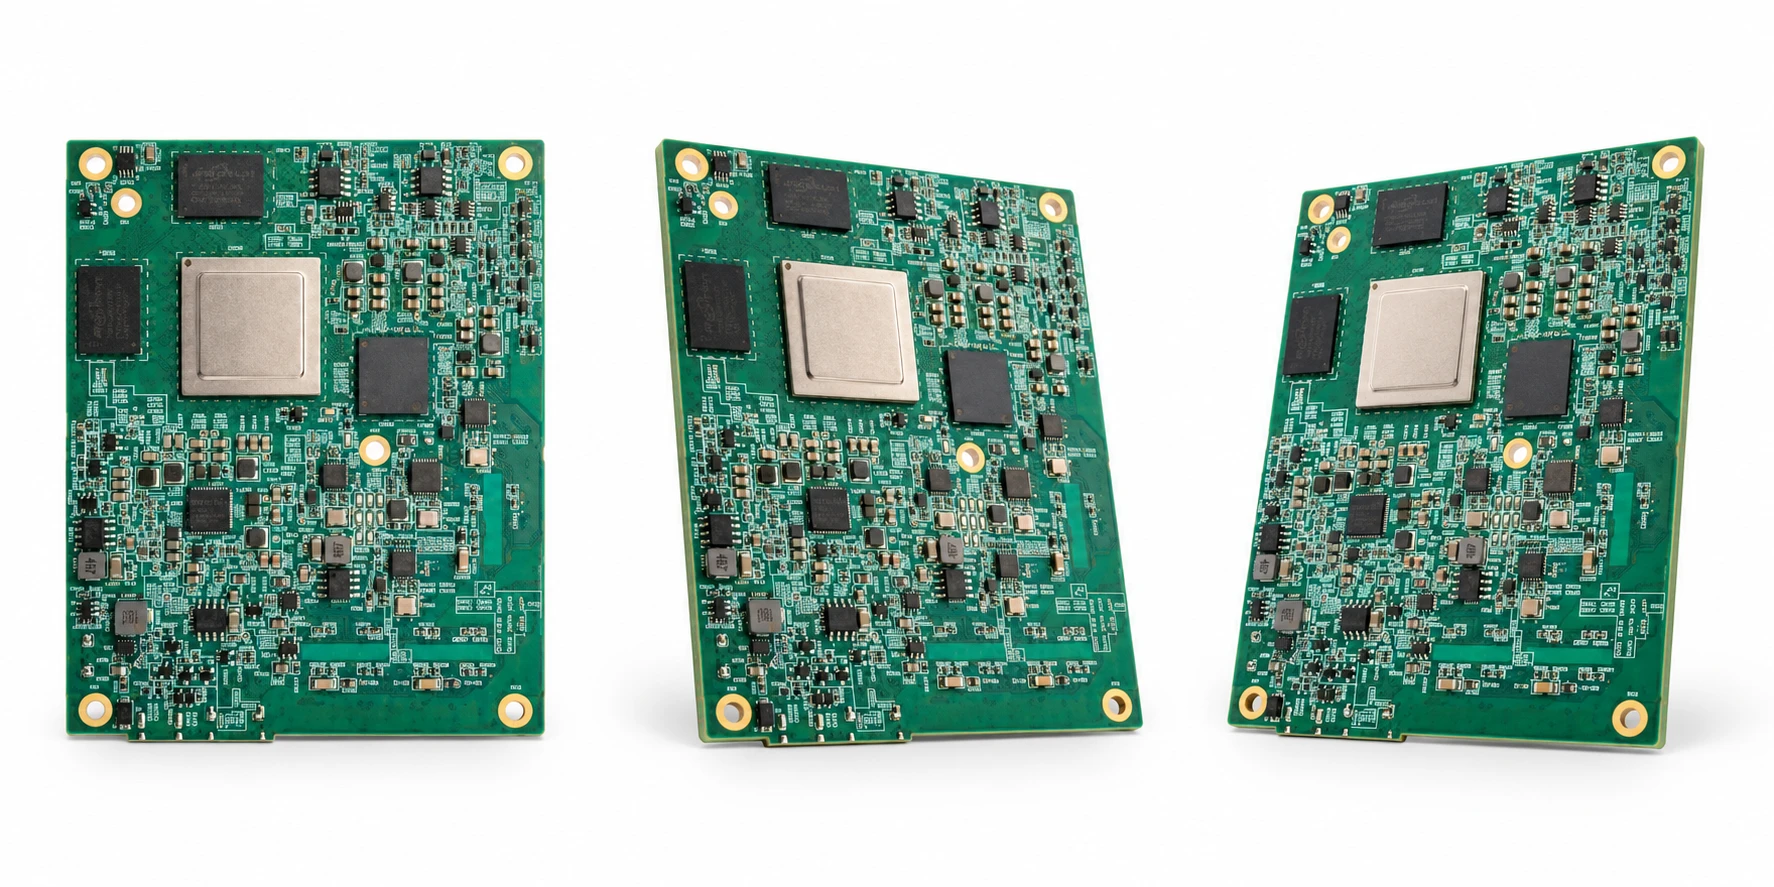
基于产品照片生成的多角度参考图。
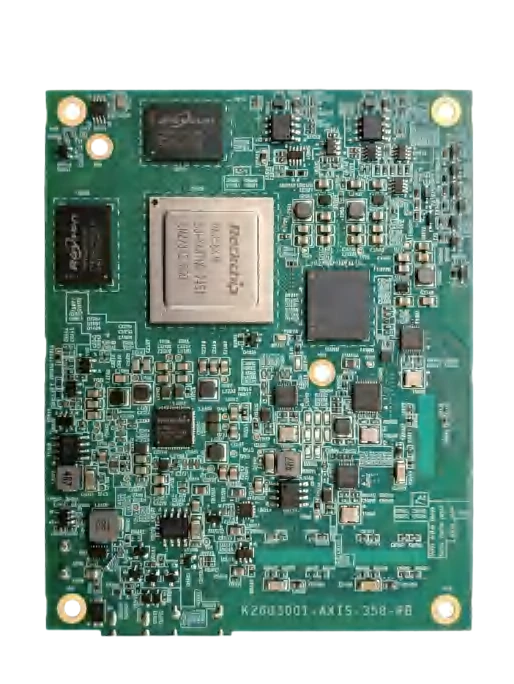
产品外观参考。
原厂资料
Standard configuration
产品特点
- RK3588八核平台及16GB内存
- 四路EtherCAT、两路CAN
- 双千兆以太网
- 六路GPIO及SPI/I2C
- Linux与ROS2系统支持
Product Documentation
Documentation is provided in PDF, in both Chinese and English, free to download without registration.